


Page 38 - LFWC_JulAug_2019_eMag
P. 38
Technologies Center    技术中心


                 啁啾速度得到距离。进一步处理提取                  能将 FMCW 激光雷达的范围扩大 10             Christopher Poulton 领导的麻省理工
                 多普勒频移,以产生物体相对于激光                  倍。相干激光雷达在激光器的相干长                 学院的团队。他们将光学相控阵添加
                 雷达的速度,这对于保持自主驾驶车                  度内,返回信号会为物体产生尖锐的                 到了带有边缘耦合器的芯片上平衡探
                 能够识别在其周围移动的其他车辆是                  峰值,但超过相干长度时会展宽为洛                 测器,用于发射光和接收光,以创建
                 至关重要的。                            伦兹形状(见图 2)。使用传统的快速               无透镜的芯片级 FMCW 激光雷达。
                     美国 Insight LiDAR 公司商务拓        傅里叶变换处理这种激光雷达返回信                 他们选择 1550nm 激光光源通过硅波
                 展副总裁 Greg Smolka 表示,信号处           号,会降低它们的精度和灵敏度,但                 导进行传输,并对频率先上升后下降
                 理相干检测的一大优势,是它只放大                  Kim 已经报道了通过使用洛伦兹最小               地线性啁啾其频率。他们报告了在
                 与本地振荡器信号相干的光。“你的                  二乘拟合处理返回信号在超过相干长                 46°×36°的范围内转向光,但范围
                 探测器在寻找返回信号中与激光雷达                  度上的改进。目标是将 FMCW 激光               仅限于 2m,分辨率很低。从那以后,
                 光束相干的精确匹配,”他指出。相                  雷达范围扩展到足以在高速公路的速                 其他人已经报告了更好的集成激光雷
                 互相干的光是被放大的,与本地振荡                  度下使用。                            达结果和更长的范围。
                 器不匹配的光未被探测到,阻挡来自                                                       美国 SiLC Technologies 公司首
                 太阳光、人造光或其他车辆上的激光                  光子学集成                            席执行官 Mehdi Asghari 在硅光子学
                 雷达的噪声。相比之下,脉冲激光雷                     关于 FMCW 系统的另一个问               领域具有 20 年的丰富经验,他表示,
                 达无法筛选出非相干光,这会干扰返                  题,是它们比飞行时间脉冲激光雷达                 光学相控阵是有吸引力的,因为它
                 回信号。                              更高的成本和复杂性。“在许多方面, 们几乎没有旁瓣,可以通过一组光学
                     现有的 FMCW 激光雷达仅限于              FMCW 激光雷达更加困难,对激光                元件进行发送和接收。他说,使用
                 约 100m 的相干长度,这可能将它们               光源的要求更加严格。”Smolka 说。 窄线宽激光器和低噪声接收器,相控
                 的范围限制在约 50m,这是一项严                 两年半来,Insight LiDAR 公司一直          阵激光雷达可以达到自动驾驶汽车所
                 重的限制。目前的脉冲激光雷达范                   致力于 FMCW 激光雷达的光子学集               需的 200~300m 范围。他补充说,将
                 围为 60~100m,足以让城市机器人               成,包括扫频激光器、片上放大器和                 1550nm 发射的磷化铟增益芯片和锗
                 出租车以从容的速度移动。然而,以                  探测器,对 10%反射率的物体可以测               器件添加到含有外腔的硅芯片中“击
                 高速公路上的速度行驶的汽车,需要                  距到至少 200m。                       败了最昂贵的复杂激光器”。
                 200~300m 的范围才能及时停止以避                 该公司还在推动充满快速移动                     Mehdi Asghari 介绍说 SiLC 公
                 免碰撞。                              的机器人车辆的环境所需的性能。 司设计最终可以提供人眼安全激光
                     目前正在采取努力克服此限制。 “仅仅能看到 200m 处的东西是不够                             雷达,距离可达 500m。它们已使用
                 一种选择是先进的信号处理,加州大                  的,”Smolka 说,“你必须在其上放             4mW 激光达到 100m 的范围,并认为
                 学伯克利分校的 Taehwan Kim 说可            置足够的像素来识别它是什么,以及                 它们可以达到 50mW 下的 200m。激
                 功率密度                              它是否是我必须担心的东西。”为此, 光雷达中的单个激光核心应该足以满
                 (dBW/Hz)                          它们使用快轴上的固态扫描和慢轴上                 足大多数短距离车辆应用,并且可以
                     22     相干距离
                  -50  m  66  110 154 198          的机械扫描,以允许感兴趣的远场物                 增加更多核心。多核激光雷达可以使
                         m  m  m   m
                                                   体(如行人)的高分辨率扫描。                   用不同波长的激光,来识别它们正在
                  -75
                                                      光学相控阵是固态扫描的另一                 测量的东西。该公司计划向激光雷达
                                                   种方法,可用于集成光子学。它们                  制造商销售传感器和处理器,而不是
                 -100
                                                   在激光穿过波导时对激光进行相位                  生产自己的激光雷达。
                    0    2    4     6    8    10   调制,以整形和重定向从阵列输出                      Blackmore 公司与桑迪亚国家实
                                     7
                             频率 (Hz ×10 )
                                                   端出射的光束。使用集成硅光子学                  验室合作开发了一款平面相控阵芯
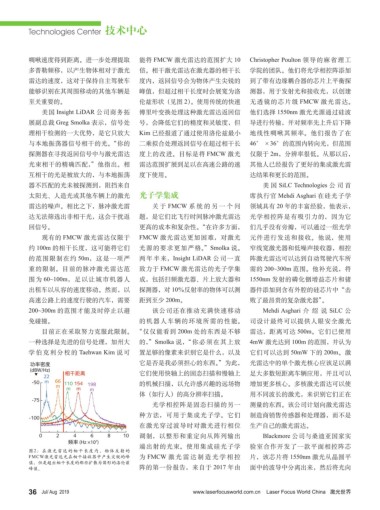
                 图2:在激光雷达的相干长度内,物体反射的
                 FMCW激光雷达光在相干接收器中产生尖锐的峰            为 FMCW 激光雷达制造光学相控                片,该芯片将 1550nm 激光从晶圆平
                 值,但是超出相干长度的那些扩散为圆形的洛伦兹
                 峰值。                               阵的第一份报告,来自于 2017 年由              面中的波导中分离出来,然后将光向

                 36 Jul/ Aug  2019                                 www.laserfocusworld.com.cn    Laser Focus World China   激光世界

