


Page 36 - LFWC_JulAug_2019_eMag
P. 36
Technologies Center    技术中心


                 激光雷达用激光器

                 FMCW 激光雷达 :


                 自动驾驶汽车的另一种新选择


                 文/Jeff Hecht


                 在       自动驾驶汽车发展的初期, 时间脉冲激光仍然是行业的领导者,                              程中测量反射光的角度以测量物体的
                         设计工程师选择了 905nm
                                                                                    位置。然而,测量朝向激光雷达的速
                                                   但它们仍然可能无法满足实现真正汽
                         发射的脉冲激光雷达系统, 车自主的严格要求。                                     度需要发射多个脉冲,并将脉冲之间
                 因为这些系统可以在市场上买到,直                     现在,相干激光雷达正在进入                 的距离变化除以脉冲之间的间隔。这
                 接便可插入测试车辆中使用。然而, 汽车应用领域。领先的方法是频率调                                  个时间在充满了移动车辆的环境中合
                 当前的 905nm 脉冲激光雷达也具有               制连续波(FMCW)激光雷达,这是                乎情理。
                 一些重要的限制 :机械扫描的高成                  廉价 FMCW 相干微波雷达的光学版                   相干激光雷达通过将从物体反
                 本、容易受到太阳眩光和其他光源的                  本,现在用作某些汽车的安全附件。                 射回来的光,与来自相干激光发射器
                 干扰,以及将激光雷达范围限制在                   连续波操作避免了限制当前脉冲激光                 的光混合来定位物体。物体朝向或远
                 60-100m 的人眼安全功率限制。转换              雷达范围的高峰值功率的人眼危害。                 离激光雷达的运动多普勒频移返回信
                 到视网膜安全的 1550nm 波段,允许              相干探测也比直接探测灵敏得多,并                 号,因此将其与本地振荡器信号混合,
                 脉冲功率足够高,范围从 200~300m, 且能提供更好的性能,包括单脉冲速                             可以通过单次观察直接测量视线中的
                 固态扫描的进步可以降低成本。飞行                  度测量,以及免受太阳眩光和其他光                 速度。与脉冲激光雷达一样,返回信
                                                           源(包括其他汽车使用的              号的角度测量物体相对发射器的方
                  光频调制啁啾激光输出 (FMCW)       激光雷达脉冲的
                                             往返时间          激光雷达)的干扰。然而,             向。分析通过将激光雷达返回与输出
                                     啁啾
                   光频率                                     FMCW 激光雷达面临严峻            信号混合产生的中频测量物体距离,
                                                           的挑战。                     并将其与方向和速度相结合,给出
                              时间
                                                                                    三维位置和速度。美国 Blackmore 公
                                                           脉冲和相干激光雷达                司联合创始人兼首席技术官 Stephen
                  激光雷达光束扫描物体,                                  脉冲激光雷达是简单            Crouch 说 :“相干探测允许多得多的
                  光被反射              光束扫描         物体
                                                           的飞行时间测距系统。它              信号处理,完成更有趣的任务。”
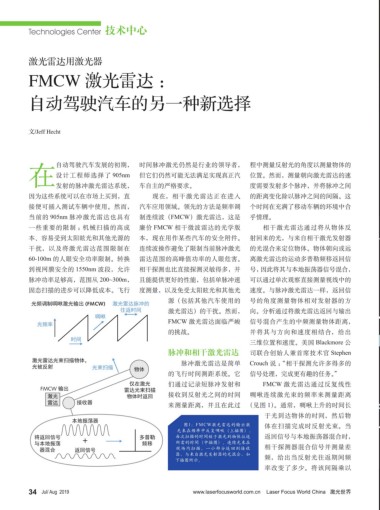
                                                仅在激光       们通过记录短脉冲发射和                  FMCW 激光雷达通过反复线性
                    FMCW 输出                   雷达光束扫描
                       激光                      物体时返回       接收到反射光之间的时间              啁啾连续激光束的频率来测量距离
                       雷达      接收器                         来测量距离,并且在此过             (见图 1)。通常,啁啾上升的时间长

                                                                                         于光到达物体的时间,然后物
                              本地振荡器
                                                                图1:FMCW激光雷达的输出激          体在扫描完成时反射光束。当
                                                              光束在频率中反复啁啾(上插图),
                   将返回信号         +                 多普勒        每次扫描的时间短于激光到物体往返           返回信号与本地振荡器混合时,
                   与本地振荡                           频移         所需的时间(中插图)。连续光束在           相干探测器混合信号并测量差
                    器混合        返回信号                           视场内扫描,一小部分返回到接收
                                                              器,与来自激光发射器的光混合,如
                                                             下插图所示。                      频,给出当反射光往返期间频
                                                                                         率改变了多少。将该间隔乘以


                 34 Jul/ Aug  2019                                 www.laserfocusworld.com.cn    Laser Focus World China   激光世界

