


Page 22 - LFWC_JanFeb2017_eMag
P. 22
Applications  应用天地


                                                                             度,允许激光器在兆赫兹范围内工作。

                                                                             增加重复频率

                                                                                 图 3 给出了以 2MHz 的重复频率
                                                                             和 6m/s 的扫描速度,产生的鲨鱼皮
                                                                             图案的表面和 3D 结构。增加吞吐量
                                                                             意味着增加平均功率,以获得更高的
          a)                               b)                                烧蚀率。只是通过使用更高的脉冲能
                                                                             量增加平均功率,将导致不良的表面
                                                                             质量,特别是对于不锈钢材料而言。
                                                                             因此,通过与激光脉冲重复频率一起
                                                                             增加平均功率,来维持最佳激光峰值
             10 µm                           10 µm
                                                                             能量密度。
                                                                                 使用单向和双向扫描模式进行
                                                                             实验。所实现的特定移除速率(每单
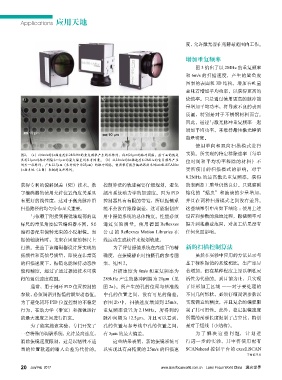
          图2:(a)以6m/s的扫描速度和285kHz的重复频率产生的孔阵列,得到21μm的脉冲间隔;最下面的线是
          具有21μm的脉冲间隔和<1μm的最大偏差的参考图案。(b)以25m/s的扫描速度和2MHz的重复频率产生              位时间和平均功率移除的材料)不
         的另一孔阵列,产生12.5μm(参考线中为25μm)的脉冲间隔。使用带有数字编码器技术的intelliSCANse
          扫描系统(上图)来创建这些阵列。                                                   受所使用的扫描模式的影响。对于
                                                                             8.2MHz 的最高激光重复频率,获得
         获得专利的偏斜误差(SE)技术。数                 控制算法的轨迹需要仔细规划,避免                  的表面加工质量仍然良好。只观察到
         字编码器的使用允许位置角度关系具                  超出系统动力学的加速度。因为 PID                熔化的“蠕虫”和液滴的少量增加,
         有更好的线性度,这对于激光脉冲沿                  控制器具有有限的带宽,所以振镜系                  并且在两种扫描模式之间没有差异。
         扫描路径的均匀分布至关重要。                    统不会没有跟踪误差,这可能限制应                  这些结果引申出如下结论 :使用上述
             与依赖于附接到振镜轴端部的盘                用中振镜系统的总体精度。性能必须                  设置和参数的烧蚀过程,振镜频率可
         标尺的常见角度位置编码器不同,SE                 通过实验测量。使用德国 Reflexxes              提升到兆赫兹范围,对加工结果没有
         编码器配有偏转光束的小反射镜。当                  公司的 Reflexxes Motion Libraries 在   任何负面影响。
         振镜轴旋转时,光束在固定的标尺上                  线运动生成软件来规划轨迹。
         扫描。受益于该编码器设计所实现的                      为了评估振镜系统在高速下的精                新的扫描控制算法
         低惯性和高信号质量,即使在非常高                  确度,在振镜静止时拍摄孔的参考图                      虽然在实验中应用的方法显示与
         的扫描速度下,振镜也能保持动态性                  案,见图 2。                           基于标准振镜的系统相比,生产率显
         能和精度,超过了通过振镜技术可获                      扫描速度为 6m/s 和重复频率为             著增加,但在某种程度上是以牺牲灵
         得的通常速度范围。                         285kHz 产生的脉冲间隔为 21μm(见            活性为代价的。到目前为止,只实现
             通常,用于闭环 PID 位置控制的             图 2a)。所产生的孔的位置与基准线                了矩形加工区域 ──对于要处理的
         参数,必须调谐到振镜的期望动态值。 中孔的位置之间,没有可见的偏差。                                  不同几何形状,必须仔细调谐参数以
         为了避免闭环 PID 位置控制的不稳定               在图 2b 中,扫描速度增加到 25m/s,            实现满意的精度,并且复杂的编程限
         行为,在动力学(带宽)和振镜运行                  重复频率设置为 2.1MHz,所得到的               制了其可用性。此外,稳定振镜速度
         的最大速度之间进行折衷。                      脉冲间隔为 12.5μm,并且可以看到,              所需的前驱长度限制了占空比,特别
             为了能实施该实验,专门开发了                孔的位置与参考线中孔的位置之间,                  是对于短线(小结构)。
         一套特殊的调谐系统,允许最高速度, 有 5μm 的最大偏差。                                          为了解决这些问题,计划进
         消除振镜速度限制,这是以牺牲不适                      这些结果表明,新的振镜系统可                行进一步的实验,其中将使用配有
         当的位置轨迹的输入公差为代价的。 以实现具有高精度的 25m/s 的扫描速                               SCANahead 控制平台的 excelliSCAN
                                                                                                      下转第23页

          20 Jan/ Feb  2017                                        www.laserfocusworld.com.cn    Laser Focus World China   激光世界

