


Page 38 - LFWC_MarApr2018_eMag
P. 38
Technologies Center    技术中心                                                                                      全球触显 聚在上海


                                                                                                                           SHANGHAI'S GLOBAL C-TOUCH & DISPLAY EVENT
          实现速度和精度的正确平衡。大部分                 算法可以完全消除跟踪误差。例如,                     数字伺服驱动器相对小的延迟设
          速度增加来源于数字伺服预测系统对                 DC3000 Plus 数字伺服驱动器在命令            置已进行了优化,并实现了 1275CPS
          指令输入响应的能力。                       流中引入了一个小的延迟。它使用这                  的打标速度。为了使用模拟伺服驱动
             在一些数字伺服设计中增加了前                个延迟来分析命令流和高加速度的平                  器来获得相似的字符质量,则延迟设
          馈项,进而能在仍然保持稳定性和准                 滑区域。然后根据需要动态适应带宽, 置需要增加近 3 倍,因此只能实现
          确性的同时,对命令进行预失真以提                 以将所有可用的驱动电压锁定到后处                  900CPS 的打标速度。值得注意的是,
          高系统响应时          a) Analog servo                                    来自数字伺服的优化命令仍然保留了
                               40,000
          间。在其他数字        Angle  20,000                                       原始图样的所有关键特征,因此在保
                           (cc)   0
          伺服设计中,系             -20,000                                        证高打标质量的同时,将吞吐量提高
                              -40,000
          统带宽根据需要         Time (s)  0.000  0.001  0.002  0.003  0.004  Command  了 40%。
          进行动态适应,         b) DC3000 Plus                        Position
                         Angle  40,000
                               20,000
          并应用全驱能           (cc)   0                                          自调节概述
                              -20,000
          力,以使振镜响             -40,000                                           状态空间模型还支持自调节能
                          Time (s)  0.000  0.001  0.002  0.003  0.004
          应与命令密切一                                                            力。大多数数字伺服都包含这项功能,
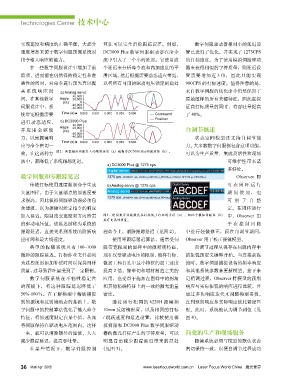
                        图2:典型模拟伺服引入的跟踪延迟(a)被数字DC3000 Plus伺服消除(b)。
          致。在这两种方                                                            可以为生产质量、集成灵活性和现场
          法中,都降低了系统跟踪延迟。                                                                      可维护性带来诸
                                             a) DC3000 Plus @ 1275 cps
                                             Digital servo                                    多好处。
          数字伺服和零跟踪延迟                         1275 cps JS=MS=11 m/s, JD=40 µs, MD=20 µs, PD=30 µs, LON=0, LOFF=50 µs, PIP=430 µs  Observer 即  2018 上海国际全触与显示展
             传统打标使用速度限制命令生成                  b) Analog servo @ 1275 cps  Digital Servo        可在闭环运行
          矢量图样。由于矢量端点的加速度要                   Analog servo                                     期间使用,也                       C-TOUCH & DISPLAY SHANGHAI 2018
                                             1275 cps JS=MS=11 m/s, JD=40 µs, MD=20 µs, PD=30 µs, LON=0, LOFF=50
                                                                       Analog Servo
          求很高,因此模拟伺服驱动器必须包                                                                    可用于自整
          含滤波,以为振镜对给定指令的响应                                                                    定。在闭环运行
                                                                                                                           2018.6.27-29 | 上海新国际博览中心
          加入延迟,限制改变速度和方向所需                 图3:使用数字伺服激光在打标纸上打标的字符(a),相比于模拟伺服器(b)               中,Observer 用
                                           具有更高的质量。                                                                        Shanghai New International Exhibition Center
          的驱动电压值。该延迟被称为系统的                                                                    于在控制回路
          跟踪延迟,直接关系到系统的阶跃响                 理命令上,消除跟踪延迟(见图 2)。                中进行轻微修正,而在自调节期间,
          应时间和最大线速度。                           使用零跟踪延迟算法,通常受伺                Observer 用于校正振镜模型。
             典型的振镜系统具有 100~1000            服带宽限制的图样中的微精密特征,                     自调节过程从保存在伺服内存中
          微秒的跟踪延迟。打标作业文件必须                 现在仅受驱动电压的限制,能将打标、 的振镜预定义模型开始。当连接新振                                              同期展会
          为这些延迟添加补偿时间以保持图样                 微加工和打孔中最小特征的加工速度                  镜时,数字伺服捕捉设备的频率响应                              In conjunction with
          质量,这导致吞吐量受到了一定限制。 提高 2 倍。像牵切和增材制造之类的                               和其他系统参数来更新模型。接下来
             数字伺服系统在不牺牲稳定性                 应用,也受益于施加在图样中的拐角                  是精调过程,Observer 将模型的预期                         主办单位
          的前提下,将这种跟踪延迟降低了                  和其他精确特征上的一致的激光能量                  响应与实际振镜的响应进行比较,并                              Organiser
          50%-100%。在了解模型中精确捕捉              密度。                               通过多次响应迭代来调整模型参数,
          到的振镜和反射镜动态的基础上,数                     通过运行相同的 6220H 振镜和             直到预期响应和实际响应彼此紧密匹
          字伺服中的控制算法优化了输入命令                 10mm 反射镜配置,以及相同的打标                配。此时,系统被认为调节到位(见
          特征,将加速度限定在某个值,从而                 / 跳跃速度和延迟设置,比较使用模                 图 4)。
          将伺服保持在驱动电压范围内。这样                 拟伺服和 DC3000 Plus 数字伺服驱动
                                                                                                                             参展联系 Exhibitor Contact                   观展联系 Visitor Contact
          一来,就可以消除额外的滤波,大大                 器的激光打标产生的字符质量,可以                  简化的生产和现场服务
          减少跟踪延迟,提高吞吐量。                    明显看出减少跟踪延迟带来的益处                      振镜系统必须与模型的默认状态                               陈慧琳 Kelly Chen                           孙梅 Summer Sun
                                                                                                                             电话 Tel: 021-2231-7012                    电话 Tel: 010-5763-1828
             在某些情况下,数字伺服控制 (见图 3)。                                           密切保持一致,以便自调节过程成功                                传真 Fax: 021-2231-7182                    传真 Fax: 010-8518-8016
                                                                                                                             邮箱 E-mail: Info@reedkuozhan.com          邮箱 E-mail: mei.sun@reedexpo.com.cn             关注官方微信
                                                                                                                                 www.quanchu.com.cn/sh                   www.quanchu.com.cn/sh                     Follow us on WeChat
          36 Mar/ Apr  2018                                 www.laserfocusworld.com.cn    Laser Focus World China   激光世界

