


Page 37 - LFWC_MarApr2018_eMag
P. 37
技术中心 Technologies Center


          光束控制

          激光材料加工驱动新的伺服控


          制技术


          文/Eric Ulmer


          随       着激光材料加工应用变得              实现精密加工特征,同时提高产量以                  全确定的状态空间模型有超过 10 种
                                           满足大批量的需求。对于激光增材制
                  越来越具有挑战性,数字
                                                                             状态。这些状态共同模拟了振镜参数
                  伺服系统必须比模拟伺服              造而言,紧密跟踪至关重要,因为它                  的相互依赖性以及系统输入、当前状
          系统以更高的精度、灵活性和精细度                 可以在加工介质上保持一致的功率密                  态、未来状态和输出之间的关系。
          来控制激光束。                          度,从而提供高质量零件。                         状态空间模型包含实时系统反
             在过去的二十年中,激光加工在                    对于上述任何一种应用,数字控                馈,以与实际的系统响应保持一致。
          医疗、成像、打标和制造领域的应用                 制伺服驱动器都可以达到新的性能水                  这种反馈通过 Observer(见图 1)带
          呈指数型增长。这种增长得益于光束                 平,这主要是因为状态空间模型(State              入到状态空间模型中。每次将实际的
          控制技术的进步,光束控制技术使得                 Space Model)及其相对于模拟伺服的            驱动电压施加到真实振镜时,模拟电
          这些应用成为可能 ;另一方面,每种                关键优势。                             压施加到振镜模型上以产生其当前状
          应用的独特需求,反过来又激发了用                                                   态。Observer 将测得的系统反馈与计
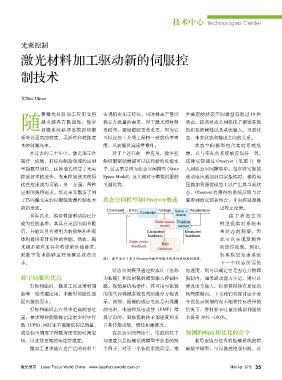
          于转向激光束的伺服驱动器控制技术                 状态空间模型和Observer概述                 算得到的反馈相结合,并向控制器输
          的新发展。                                                                            出校正反馈。
                                             Command  Error  Controller  Voltage Galvo + Acceleration
             多年以来,模拟伺服驱动器已经                           –                  mirror               由于状态空间
          成为性能基准,其具有灵活的调节配                                      State space Position       模型提供对系统未
                                                                  model   sensor
          置,并能以具有吸引力的价格和外观                                   Calculated     Measured       来状态的洞察,因
                                                             feedback        feedback
          体积提供有针对性的性能。然而,越                                                                 此可以实现预测性
                                                      State vector  f(x)
          来越多的应用具有特定的性能要求,                             feedback  Observer                  的定位控制。例如,
          而数字技术能够最好地满足这些要                                                                  如果模型知道系统
                                           图1:图中显示了基于Observer的数字伺服中使用的典型控制回路。
          求。                                                                               下一个状态所需的
                                               状态空间模型通过检流计(也称                加速度,则可以确定它是否在其物理
          数字伺服的优点                          为振镜)和反射镜的模型输入控制回                  限制内。如果驱动能力不足,则可以
             打标和编码、微加工以及增材制                路。振镜是机电器件,其可用与振镜                  修改命令输入,以使其保持在系统的
          造等一些关键应用,不断对伺服性能                 的电气和机械参数相关的微分方程表                  物理限制内。下文我们将探讨这个命
          提出新的要求。                          示。例如,振镜的感应电流是由线圈                  令优化示例如何在不牺牲打标质量的
             打标和编码正在寻求更高的吞吐                的电阻、电感和反电动势(EMF)常                 情况下,将打标吞吐量比模拟伺服技
          量,要求每秒能够标记出更多的字符                 数导出的,而振镜的转子加速度则来                  术提升 30% ~100%。
          数(CPS),同时还不能降低标记质量, 自其转矩常数、惯性和摩擦力。
          或是标出同等字符数所需要的时间更                     在状态空间理论中,电流和转子                预测的响应和优化的命令
          短,以支持更高的传送带速度。                   加速度只是振镜系统模型中状态的两                     利用在恰当位置的振镜系统的精
             微加工追求能在更广泛的材料上                个例子。对于一个振镜系统而言,完                  确数字模型,可以操控控制回路,以


          激光世界    Laser Focus World China    www.laserfocusworld.com.cn                        Mar/ Apr  2018  35

