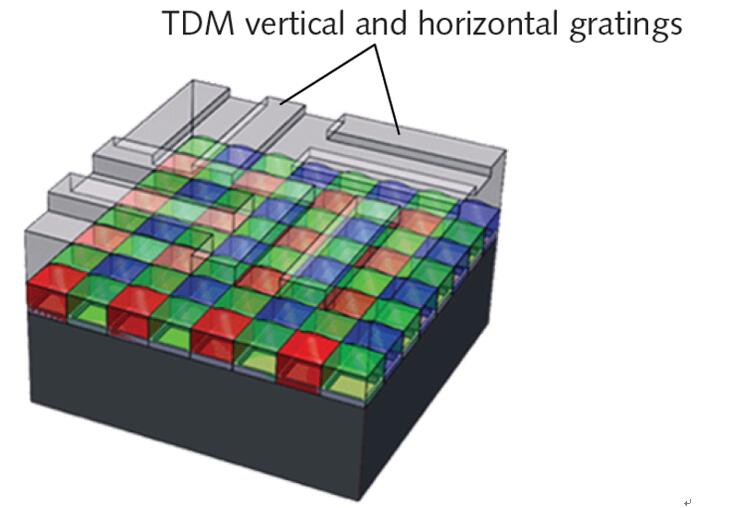
文/Gil Summy,James Mihaychuk3D成像是安全、消费电子、汽车和许多其他行业中许多人机视觉应用的重要组成部分;因为它被广泛使用,所以减少硬件、尺寸和计算负荷都是有益的。本文概述了加拿大AIRY3D公司开发的一种3D计算机视觉方法DEPTHIQ,这是传统3D成像技术的一种更简单、更实惠的替代方法,可以实现更快、更便宜和更小巧的3D视觉系统。 DEPTHIQ技术将光学编码透射衍射掩模(TDM)放置在标准CMOS图像传感器上,以生成高质量的2D彩色图像和本质上相关的近场深度图。 在大多数CMOS图像传感器的顶部添加两层薄的透射材料(统称为TDM),可以提供3D传感功能,并且不会降低2D图像质量。这些层使用来自相位光栅的衍射过程,来实现用于3D图像捕获的紧凑、低成本、低计算量的解决方案。 图1显示了透明TDM如何应用于常规CMOS图像传感器。简单来说,透明材料在微透镜阵列上形成衍射光栅。这对微透镜和色彩滤波阵列(CFA)的性能影响都很小。通过在光到达有源硅中的像素光电二极管之前,对光进行折射和滤除,微透镜和CFA强烈影响光谱响应和色彩准确性。TDM设计经过优化,可与原始2D CMOS图像传感器的这些必不可少的微光学结构兼容。
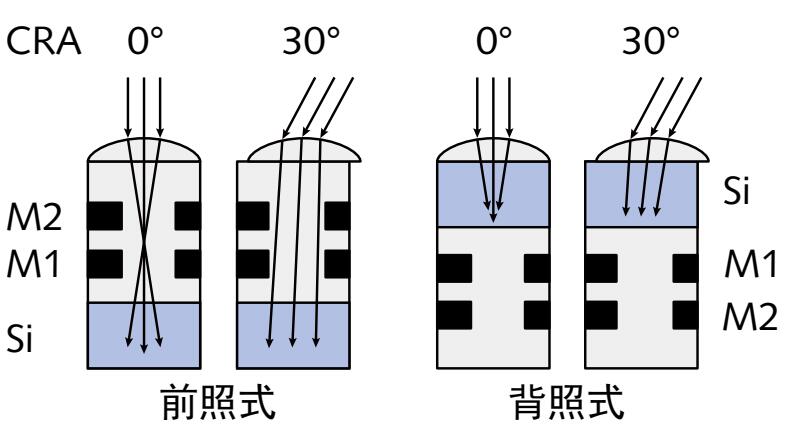
图1:透射衍射掩模(TDM),其垂直和水平光栅放置在标准CMOS图像传感器上。TDM设计概述 TDM的物理基础是相位光栅的衍射。因此,TDM是透明结构而不是有损掩模,并且不依赖于不透明的光刻图样化特征。这样可以通过少量的后处理步骤,将TDM添加到任何现有的图像传感器设计中。 由于TDM通常只有几微米厚,因此通常可以将TDM添加到图像传感器中,而无需更改镜头或其他相机模块组件。但是,与任何图像传感器一样,就数值孔径(NA)、主光线角(CRA)和对准公差而言,选择兼容的镜头仍然很重要。 通过衍射过程,TDM设计将相位/方位信息编码为光强度分布。这种通常 “隐藏”的自由度,包含有关发光源深度的信息。TDM使用基于菲涅耳衍射的近场光学现象的过程提取方位信息。具体来讲,由诸如衍射光栅的周期性结构产生的光场,通过被称为泰伯效应的自成像现象来描述。这是光的相位和强度都在光栅附近形成分形衍射图案的现象。 光学设计注意事项 TDM及其相机模块的设计不仅取决于2D成像要求,还取决于3D规格,例如所需要的深度探测范围和相对深度精度。深度精度通常表示为相对于到目标物体的已知地面距离的百分比误差。例如,众所周知的市售立体相机要求其有效范围为约20cm至几米,并且绝对误差不超过2%。 实际性能将取决于3D成像解决方案的预期用途,以及在照明和对比度方面的部署细节。不过,可以通过结合2D图像捕获规格以及所需的深度范围和精度,来临时指定3D成像系统,无论是基于TDM还是其他方式。 光学设计人员还必须展示在配置了TDM的情况下,从图像传感器轻松重建高质量2D图像的能力。要评估的图像质量关键指标包括调制传递函数(MTF)、量子效率(QE)、色彩逼真度和光响应不均匀性(PRNU,或与固定图样噪声相对应的“点亮”)。 数值孔径对于2D图像传感器,重要的设计参数包括NA、CRA和所需要的2D分辨率(像素数)。对于使用TDM扩展到3D成像的图像传感器,这些指标同样重要,尽管还必须评估这些光学指标对深度分辨率和精度的影响。 NA大约是折射率和相机镜头所接受光的光锥边缘光线的最大半角的乘积。也就是说,NA描述了系统入射光的角度范围。 对于物镜入射的光线落在边缘光线所定义的圆锥内,经过适当设计的TDM应该能够在光栅调制2D图像中提供有用的方位信息,而不会对2D或3D图像数据造成失真。 主光线角主光线角(CRA)定义为像素阵列有源硅第一表面的法线,与穿过特定微透镜中心的光线之间的角度。 CRA从像素阵列的中心到其边角或边缘变化。为了校正更靠近像素阵列边缘的像素中的透镜阴影(渐晕)效应,每个微透镜的中心都相对于有源硅中相应光电二极管的中心进行了移位(见图2)。在阵列中心附近,CRA为零,因此假定大多数光线作为近轴光线到达像素。对于具有非零CRA的传感器,微透镜阵列的CRA对于阵列中心的像素仍为零。然而,由于微透镜相对于相应像素光电二极管的有意移位,对于沿着从阵列的中心到边角的线的像素,微透镜CRA的大小通常将增加。
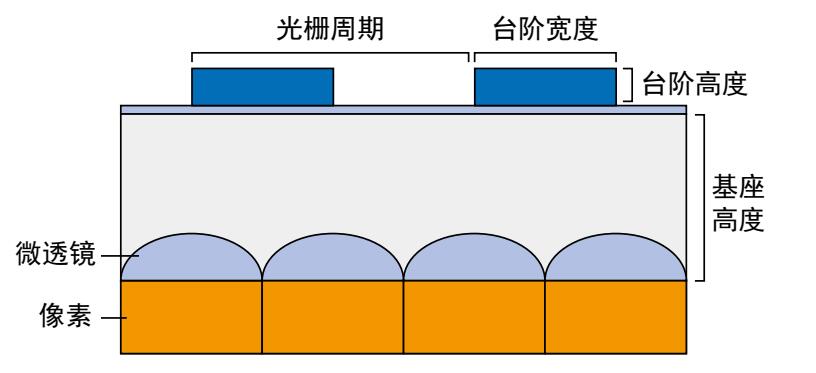
图2:微透镜从像素阵列中心附近的零度,到阵列极端外部边缘附近的30°的CRA变化示意图。 在图2中,M1和M2表示不透明金属层,Si表示像素光电二极管的有源硅。如图2的右侧所示,背照式像素结构通常具有较薄的光学堆叠。为了使微透镜阵列具有相似的光学特性,背照式像素的短光学堆叠与较大的CRA更兼容。 应当优化TDM,以解决微透镜移位以及透镜与像素阵列之间的任何CRA不匹配问题。为此,设计人员可以根据将光学相移保持在TDM光栅周期的指定部分内,来选择开发特定的设计。 为了优化基于TDM的3D传感器设计,以确保在所需的深度范围内进行有用的操作,必须考虑宏观和像素级光学设计参数的组合。角度灵敏度不仅与TDM特征有关,而且与透镜的NA有关。 TDM光栅设计参数可以定义许多主要的TDM几何设计参数(见图3)。可以适当改变这些几何特征,以优化深度精度和2D图像质量。
图3:TDM设计参数。 光栅材料。TDM光栅材料在所需的波长范围内必须是透明的。基座和光栅材料还必须与常规CMOS图像传感器的可靠晶圆级后处理兼容。除了与微透镜阵列机械兼容之外,TDM还必须在基座(低折射率)和微透镜(高折射率)之间具有足够的折射率差异,以保持每个微透镜的预期聚焦效果。 光栅周期。理想情况下,应当专门调谐TDM光栅周期(间距),以与特定像素结构中存在的光学堆叠兼容。TDM光学设计应当在保持所需的角度响应的同时,最大程度地减小像素间的串扰。光栅周期还影响用于确定物体深度的深度采样率(填充比)。典型的光栅周期是像素间距的小倍数。 光栅台阶高度。TDM的光栅台阶高度调谐至与基座的高度一致。取决于基座高度和光学特性,台阶高度的范围很广。 光栅相移。TDM光栅相移由特定光栅台阶与相应像素中光电二极管中心之间的横向偏移定义。直接位于像素中心上方的光栅峰,没有光栅相移。将像素光电二极管与其最邻近的光电二极管分隔开的对称假想线正上方的光栅峰,将具有90°的相移(见图3)。 基座厚度。基座厚度是测量从微透镜阵列的底部到TDM光栅台阶底部的距离。通过基座的光路影响调制深度和特定TDM设计的角度灵敏度。通常,基座为几微米厚。正如已经提到的,虽然可以让较高折射率的基座更薄,但是如果要使微透镜有效,则基座不能与微透镜材料的折射率匹配。 光栅方向。TDM光栅方向是指光栅刻线相对于像素阵列的水平行或垂直列的方向。光栅的方向决定了行或列的方向,每当在像素阵列的光电二极管中产生光电子时,衍射就会调制光产生的信号。由于衍射主要发生在光栅的短轴上,因此垂直或水平方向的刻划光栅,只能在与自身方向相同的场景中的检测深度。 基于材料、光学和几何因素对TDM进行仔细的设计和优化,有助于改善3D图像采集功能。完整的模型将考虑相机镜头、单片集成的TDM光栅以及CMOS图像传感器像素的光学设计。TDM组分和光栅轮廓,相对于像素阵列的光栅相移以及基座厚度,都可以用于调谐用于深度计算的调制深度和角度灵敏度。 迄今为止,这些TDM设计方法已经成功应用于实施基于各种CMOS图像传感器的单传感器3D成像解决方案。TDM方法已经适用于智能手机的背照式移动传感器,以及前照式全局快门机器视觉传感器。这样,TDM结构已被整合到具有约1~3μm像素间距、以及具有200~2000万像素的传感器上。 AIRY3D公司正致力于通过有效的深度计算算法,以及与各种嵌入式视觉平台的集成,来实现完整的3D系统。基于DEPTHIQ TDM的单传感器设计,显示了快速集成到移动、安全、机器人和汽车系统中的单孔径相机中的强大潜力。
版权声明: 《激光世界》网站的一切内容及解释权皆归《激光世界》杂志社版权所有,未经书面同意不得转载,违者必究! 《激光世界》杂志社。 |
 激光世界独家专访 |
|||||||||||||||||||||







 粤公网安备 44030402004703号