


Page 35 - LFWC_SepOct_2018_eMag
P. 35
技术中心 Technologies Center


                                                                                    学产品设计团队无法承受产品开发的
                                                                                    延迟。虽然设计出达到预期效果的光
                                                                                    学系统可以很简单,但是预测实际产
                                                                                    品的表现、并平衡产品性能与成本,
                                                                                    则需要一个全面的原型样机。
                                                                                        所有位于自动驾驶汽车激光雷达
                                                                                    系统周围的、可能产生杂散光的光源,
                                                                                    都需要被考虑。例如,激光雷达系统
                                                                                    中的杂散阳光,可能会被当作一个假
                                                                                    信号。又或者,附近激光雷达系统中
                                                                                    的信号,可能是另一个杂散光的来源。
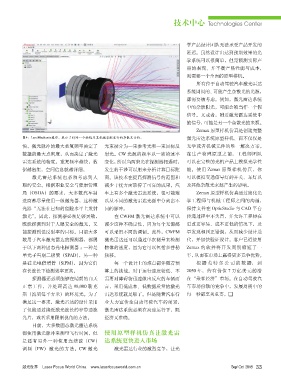
                                                                                        Zemax 原型样机仿真是创建完整
                 图4:LensMechanix模型,展示了针对一个物镜及其机械装配进行的杂散光分析。                         激光雷达系统原型样机、而不仅仅是
                 快,激光脉冲的最大重复频率决定了                  光束被分为一束参考光和一束目标反                 光学或者机械元件的唯一解决方案。
                 数据的最大点密度,从而决定了激光                  射光。CW 光源的频率以一致的速率                在生产物理原型之前,工程师团队
                 雷达系统的精度。重复频率越快,数                  变化,所以当两束光在探测器相遇时, 可以在完整的光机产品上模拟光学性
                 据越密集,空间信息就越详细。                    发生的干涉可以用来分析计算目标距                 能。使用 Zemax 原型样机仿真,你
                     激光雷达系统也必须考虑到人                 离。该技术在提高探测信号的范围和                 可以模拟交通信号灯的开关、车灯以
                 眼的安全。根据职业安全与健康管理                  减少干扰方面取得了可喜的成果。汽                 及其他杂散光来源产生的影响。
                 局(OSHA)的要求,大多数汽车制                 车上有多个激光雷达系统,很可能难                     Zemax 原型样机仿真通过简化光
                 造商都尽量使用一级激光器,这种激                  以从不同的激光雷达光源中分离出不                 学工程师与机械工程师之间的沟通,
                 光器“无法在已知的危险水平上发射                  同的脉冲。                            保持文件在 OpticStudio 与 CAD 平台
                 激光”。因此,探测器必须足够灵敏,                    在 CWFM 激光雷达系统中可以              传递过程中不失真,并允许工程师在
                 既能探测到对于人眼安全的激光,又                  减少这种不确定性,因为每个光源都                 更改更容易、成本更低的情况下,及
                 能探测到低反射率的目标。目前大多                  可以采用不同的调制。此外,CWFM                早发现和纠正错误,从而减少设计迭
                 数用于汽车激光雷达的探测器,都属                  激光雷达还可以通过单次测量来检测                 代,并加快验证设计。客户已近使用
                 于以下两种固态光电探测器 :一种是                 物体的速度,因为它可以包括多普勒                 Zemax 的软件将开发周期缩短了一
                 单光子雪崩二极管(SPAD),另一种                频移。                              半,从而在市场上赢得更多竞争优势。
                 是硅光电倍增管(SiPM),因为它们                   每一个设计上的难点都伴随着预                    根据英特尔公司的数据,到
                 在长波长下检测效率更高。                      算上的挑战。对于运行速度较低、不                 2050 年,约有价值 7 万亿美元的潜
                     探测器还必须能够在晴朗的白天                需要对障碍物迅速做出反应的车辆而                 在“乘客经济”市场。在自动驾驶汽
                 正常工作,并处理高达 98,000 勒克              言,采用低成本、低数据质量的激光                 车市场份额的竞争中,发展周期中的
                 斯(流明每平方米)的环境光。为了                  雷达系统就足够了。但是随着汽车行                 每一秒都至关重要。
                 满足这一要求,激光雷达的设计采用                  业大力宣传全自动驾驶汽车的前景,
                 了仅能通过接近激光波长的窄带通滤                  激光雷达系统必须在高速运行下,既
                 光片,或者采用限制视角的方法。                   经济又准确。
                     目前,大多数固态激光雷达系统
                 都使用激光脉冲来测量飞行时间,但                  使用原型样机仿真让激光雷
                 是还有另外一种使用连续波(CW) 达系统更快进入市场

                 调频(FW)激光的方法。CW 激光                    激光雷达行业的激烈竞争,让光


                 激光世界    Laser Focus World China    www.laserfocusworld.com.cn                        Sep/ Oct  2018  33

