


Page 34 - LFWC_SepOct_2018_eMag
P. 34
Technologies Center    技术中心


                                                                                    那么激光雷达系统需要能够准确探测
                                                                                    到 30×10=300 米以外的目标。即使
                                                                                    是 OPA 和 MEMS 激光雷达系统,也
                                                                                    需要一个高功率光源来获取足够高的
                                                                                    信噪比,尤其是对于轮胎或者其他哑
                                                                                    光黑色物体等反射率较低的目标物。
                                                                                        如果激光雷达系统使用脉冲来测
                                                                                    量飞行时间,那么可以通过降低激光
                                                                                    脉冲的重复频率,来动态增加单个脉
                                                                                    冲的功率。但是,这只能在一定程度
                                                                                    上起作用,因为降低重复频率也会降

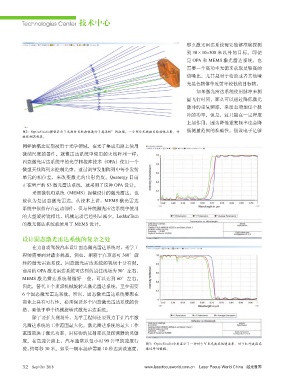
                 图2:OpticStudio模型显示了光源对目标物体进行了超过40°的扫描。一小部分光线被目标物体反射,并              低测量范围的准确性。假设电子足够
                 被探测器收集。
                 同样的概念近期被用于光学领域,在光子集成电路上使用
                 微纳尺度的器件。就像雷达系统中使用的天线阵列一样,
                 固态激光雷达系统中的光学相控阵技术(OPA)使用一个
                 微型天线阵列来控制光束。通过调节发射阵列中每个发射
                 单元的相位差,来改变激光的出射角度。Quanergy 目前
                 正在量产的 S3 激光雷达系统,就采用了这种 OPA 设计。
                     采用微机电系统(MEMS)振镜设计的激光雷达,也
                 被认为是固态激光雷达。从技术上讲,MEMS 激光雷达
                 系统中依然存在运动部件,但与传统激光雷达系统中使用
                 的大型旋转镜相比,机械运动已经明显减少。LeddarTech
                 的激光雷达系统就使用了 MEMS 设计。


                 设计固态激光雷达系统的复杂之处
                     在为自动驾驶汽车设计固态激光雷达系统时,光学工
                 程师需要面对诸多挑战。例如,相较于在顶部可 360°旋
                 转的激光雷达系统,固态激光雷达系统的视场十分有限。
                 商用的 OPA 激光雷达系统可达到的最佳视场为 50°左右,
                 MEMS 激光雷达系统稍微好一些,可以达到 60°左右。
                 因此,替代 1 个顶部机械旋转式激光雷达系统,至少需要
                 6 个固态激光雷达系统。所以,固态激光雷达系统要想在
                 商业上具有可行性,必须保证多个固态激光雷达系统的价
                 格,要低于单个机械旋转式激光雷达系统。
                     除了要扩大视场外,光学工程师还要致力于让汽车激
                 光雷达系统的工作范围最大化。激光雷达系统的最大工作
                 范围取决于激光功率、目标物的反射率以及探测器的灵敏
                 度。在高速公路上,汽车通常以每小时 90 公里的速度行
                                                                   图3:OpticStudio分析显示了一种对于可见光波段低透过率、对于红外波段高
                 驶,约每秒 30 米。如果一辆车起步需要 10 秒达到该速度,                   透过率的镀膜。


                 32 Sep/ Oct  2018                                 www.laserfocusworld.com.cn    Laser Focus World China   激光世界

