


Page 39 - LFWC_JanFeb_2019_eMag
P. 39
光子学产品            Photonics Products


                 程可从 10mm 扩展到米级。                   的 x 轴移动只会产生一个轴的误差,而              设备使用寿命和性能。与使用皮带、
                    “欧洲的传统六足位移台具有微                 不是所有六个轴都产生误差,因此可编                齿轮箱或柔性联轴器的竞争设计相
                 米级的回退,在精确度规格表中没有                  程路径运动或移回到最佳光路,提供比                比,它的伺服电机直接连接到致动器
                 考虑这点,但实际上需要考虑该点, 任何五轴或六轴运动平台高出数量级的                                 滚珠丝杠,从而提供了更高的驱动刚
                 因为六足位移台的腿每次移动时都处                  精度。像透镜和 CCD 装配这类在单个              度、更高的定位精度和更好的最小增
                 于压缩和张力状态。”Hennessey 说, 编程应用中涉及多个工具中心点的问                            量运动。支柱枢轴接头工程上用于提
                “ALIO 公司的 HH 在工作区的所有区              题,HH 能以纳米精度无缝解决。                 供低摩擦和高刚度。”
                 域都具有 100nm 的 3D 精度,而从传                                                 Hardt 解释说,HEX500-350HL
                 统六足位移台的单向 z 轴运动数据表                六足位移台在指向应用中表                     在测试传感设备时特别适用于指向应
                 中可以推断,其精度在数百微米(非                  现出众                              用。该装置需要六足位移台来定位装
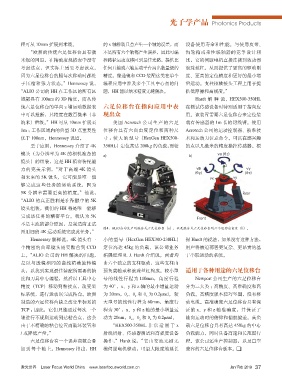
                 纳米)量级。”HH 可从 10mm 扩展至                美国 Aerotech 公司生产的六足           载有传感器的 1m 长的切线臂。使用
                 1m ;工作区域内的典型 3D 点重复性              位移台具有六自由度定位和两种尺                  Aerotech 公司的运动控制器、校准技
                 优于 100nm,Hennessey 说道。            寸 :较大的型号(HexGen HEX500-          术和运动刀位点命令,可以在感兴趣
                     至于应用,Hennessey 介绍了 4K         350HL)定位高达 200kg 的负载,而较          的点以几微米的精度操控传感器。根
                 镜头(为分辨率为 4K 的相机准备的                                                              vα (θz)
                                                   a)                                b)
                 镜头)的组装,这是 HH 精密装配能
                                                                                                    vz
                 力的完美示例。“对于高端 4K 镜头                                                      vΒ                  vγ
                                                                                        (θy)                (θx)
                 和未来的 5K 镜头,它可能是唯一能                                                           vx        vy
                 够完成这些任务的运动系统,因为
                 5K 分辨率需要更高的精度。”他说,                                                                        Rear
                “ALIO 的真正胜利是在酝酿中的 5K
                 镜头组装,我们的 HH 将是唯一能够
                 完成该任务的精密平台。我认为 5K
                                                                                         Front
                 不是主流的部分原因,是制造商正试
                                                   图4:ALIO公司生产的混合式六足位移台(a),以及混合式六足位移台的六个运动自由度(b)。
                 图用旧的 4K 运动系统完成此任务。”
                     Hennessey 解释说,4K 镜头有一         小的型号(HexGen HEX300-230HL) 据 Hardt 的说法,如果没有这种方法,
                 个精密的曲率镜头需要粘合到 CCD                 定位高达 45kg 的负载,该公司业务              用户将被迫部署更复杂、更昂贵的基
                 上。“ALIO 公司的 HH 解决的问题, 拓展经理 R. J. Hardt 介绍说。两者均                     于串联运动的系统。
                 是以与透镜相同的曲线精确旋转镜                   由六个独立的支柱驱动,这些支柱由
                 头,以找到实现最佳装配所需要的精                  预负载轴承和滚珠丝杠构成。较小型                 适用于各种用途的六足位移台
                 度和刀具中心编程,然后以工具中心                  号的线性行程为 110mm,角度行程                   Newport 公司生产的六足位移台
                 精度(TCP)移动到粘接点,改变坐                 为 40°,x、y 和 z 轴的最小增量运动           分为三大类 :高精度、高准确度和高
                 标系统,进行运动以完成粘合。欧洲                  为 20nm,θ x 、θ y 和 θ z 为 0.2μrad。较  负载。高精度版本轻巧坚固,没有移
                 制造的六足位移台缺乏改变坐标系的                  大型号的线性行程为 60mm,角度行               动电缆。高准确度六足位移台具有保
                 TCP ;因此,它们只能通过每次一个                程为 30°,x、y 和 z 轴的最小增量运           证的 x、y 和 z 轴准确度,并保证了
                 轴进行不规则运动到达粘合点,这会                  动为 20nm,θ x 、θ y 和 θ z 为 0.2μrad。  轴向运动时的俯仰和偏航偏差。高负
                 由于不精确的粘合位置而破坏装置和                     “HEX500-350HL 非 常 适 用 于 x     载六足位移台具有高达 450kg 的中心
                 / 或降低产量。”                         射线衍射、传感器测试和高强度设备                 负载能力,同时具备高速和长范围行
                     六足位移台有一个误差商数会叠                操作,”Hardt 说,“它由交流无刷无             程。该公司还生产控制器,以及真空
                 加到每个轴上。Hennessey 指出,HH            槽伺服电机驱动,可最大限度地延长                 兼容的六足位移台版本。


                 激光世界    Laser Focus World China    www.laserfocusworld.com.cn                        Jan/ Feb  2019  37

