


Page 38 - LFWC_JanFeb_2019_eMag
P. 38
Photonics Products 光子学产品


                                                                                   “在各个定位器中使用我们的粘滑式
                                                                                    压电电机技术和高分辨率编码器,它
                                                                                    可实现 1nm/1μrad 的分辨率,行程
                                                                                    范围为数十毫米 / 度。得益于紧凑的
                                                                                    尺寸,它能够使用爬山算法执行自动
                                                                                    对准操作,或在空间受限的环境中扫
                                                                                    描多个方向。此外,选择旋转中心、
                                                                                    并将其放置在例如光纤或准直透镜的
                                                                                    尖端的灵活性,是光电子应用的重要
                                                                                    特征,此类应用需要在最短的时间内
                                                                                    实现发射器和探测器之间的最佳多维
                                                                                    对准。”
                                                                                        Miguel 说,SmarPod 110.45 是
                                                                                    SmarAct 许多微装配站的主力。例如,
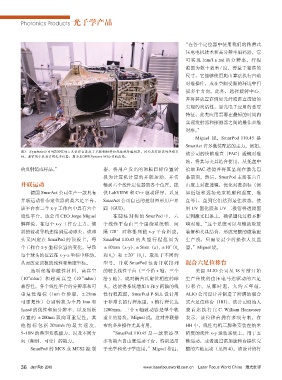
                 图3:Symétrie公司的ZONDA六足位移台集成了不胀钢材料和线性绝对编码器,因而具有很高的热稳定
                                                                                    该公司的快轴准直(FAC)透镜对准
                 性。通常用于校准空间光学仪器;图为在OHB Systems AG公司的应用。
                                                                                    站,将其与夹具结合使用,从托盘中
                 的反射镜或样品。”                         器,将用户发出的顶板目标位置转                  拾取 FAC 透镜并将其呈现在激光巴
                                                   换为计算机计算的并联运动,并传                  条前面。然后,SmarPod 主动在六自
                 并联运动                              输到六个线性定位器的各个位置。提                 由度上对准透镜,优化对准指标(例
                     德国 SmarAct 公司生产一款具有           供 LabVIEW 和 C++ 驱动程序,以及          如近场和远场光束轮廓和强度、准
                 并联运动排布定位器的类六足平台, SmarAct 公司自己的控制图形用户界                              直等),直到它们达到最佳状态。使
                 该平台在三个 x-y 工作台中具有六个               面(GUI)。                          用 UV 固化胶和 UV 二极管将透镜固
                 线性平台。该公司 CEO Jorge Miguel            在圆柱对称的 SmarPod 中,六            定到激光巴条上,确保固化过程不影
                 解释说,在每个 x-y 工作台上方,倾               个线性平台由三个围绕系统轴、间                  响对准。“这个系统可以与辅助取放
                 斜的被动导轨连接到运动球头,该球                  隔 120°对称排列的 x-y 平台组成。 装置和夹具结合,形成完整的微装配
                 头又固定在 SmarPod 的顶板上。每              SmarPod 110.45 的典型行程范围为          生产线,只需要最少的操作人员监
                 个工作台 x-y 坐标位置的变化,导致               ±10mm(x-y)、±5mm(z)、±10°(θ x      督,”Miguel 说。
                 每个球头的位置在 x-y-z 坐标中移动, 和 θ y )和 ±20°(θ z ),取决于不同的
                 从而改变顶板的线性和角度坐标。                   型号。并联 SmarPod 包含并联排列             混合六足位移台
                     选项包括非磁性材料、高真空                 的较长线性平台(三个沿 x 轴,三个                   美国 ALIO 公司从 18 年前开始
                    -6
                                         -11
                (10 mbar)和超高真空(10 mbar) 沿 y 轴),成对耦合以定位相应的球                          生产传统的由压电马达驱动的六足
                 兼容性。各个线性平台的分辨率和可                  头。这使得系统增加 x 和 y 两轴的线             位移台。从那时起,大约五年前,
                 重复性指标(1nm 分辨率,±25nm               性行程范围。SmarPod P-SLL 设计用          ALIO 公司设计并制造了所谓的混合
                 可重复性)分别转换为全局 1nm 和                于非常长的行程范围,x 轴行程长达                式六足位移台(HH),该公司创始人
                 1μrad 的线性和角分辨率,以及顶板               1200mm,三个 x 轴致动器是单个轨             兼首席执行官 C. William Hennessey
                 位置的 ±200nm 双向可重复性。其               道上的滑块。Miguel 说,这对并联排             表示,该位移台拥有多项专利。在
                 他指标包括 20mm/s 的最大速度, 布的多步操作尤其有用。                                    HH 中,线性电机三脚架安装在纳米
                 5~10N 的典型负载能力,以及不同方                  “SmarPod 110.45 是一款紧凑型        精度的线性 x-y 运动系统上,用于五
                 向(颠倒、可变)的能力。                      多功能六自由度运动平台,特别适用                 轴运动,或者通过添加旋转台提供完
                     SmarPod 的 MCS 或 MCS2 控制       于光学和光子学应用。”Miguel 指出, 整的六轴运动(见图 4)。该设计的行


                 36 Jan/ Feb  2019                                 www.laserfocusworld.com.cn    Laser Focus World China   激光世界

