


Page 21 - LFWC_NovDec_2018_eMag
P. 21
技术中心 Technologies Center


          面部识别

          3D TOF 相机技术


          提升面部识别的准确性和安全性


          文/Gail Overton


          就       像光探测和测距(激光雷              并将该图像与存储的关键数据进行比
                  达,lidar)可以用来区分卡
                                           较。如果图像匹配,则设备解锁。
                  车在靠近移动车辆的一侧,                 幸运的是,TOF 成像仪通过记录
          而不是将其蓝色误认为是遥远的晴                  被扫描对象的逐像素距离信息,来完
          空一样,飞行时间(TOF)成像相机                全避免这些安全问题。例如,鼻子在
          可以确保面部识别系统区分实际的三                 面部延伸的距离大于眼睛。为了收集
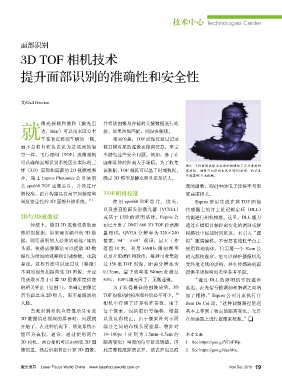
                                                                             图1:飞行时间成像为面部识别增加了至关重要的
          维(3D)面部和面部的 2D 视频或照              该数据,TOF 相机可以基于时域数据,               深度值,确保可以识别出真实的3D面部,而不是
                                                                             平面2D照片或视频。
          片。瑞士 Espros Photonics 公司使用       确定 3D 模型是静态面具还是活人。
          其 epc660 TOF 成像芯片,并经过仔                                             度的函数,即硅中的电子迁移率与温
          细校准,正在构建具有高空间精度和                 TOF相机校准                           度高度相关。
          深度安全性的 3D 面部扫描系统。          [1]       使用 epc660 TOF 芯片、镜头,              Espros 使用集成在其 TOF 图像
                                           以及垂直腔面发射激光器(VCSEL)                传感器上的片上延迟锁定环(DLL)
          2D与3D成像仪                         或基于 LED 的照明系统,Espros 公            功能进行相机校准。这里,DLL 能力

             传统上,使用 2D 成像仪获取面              司已开发了 DME 660 3D TOF 距离测          通过在模拟目标距离变化的调制或解
          部识别数据。如果需要额外的 3D 数               量相机,QVGA 分辨率为 320×240             调路径中添加时间延迟,来引入“虚
          据,则要识别的人必须转动他 / 她的               像素,94°×69°视场,最大工作                 拟”距离偏移。不需要在线性平台上
          头部,使得成像算法可以提取 3D 数               范围 10 米。利用 36MHz 调制频率             使用移动物体,只需要一个 30cm 长
          据作为附加的观察和识别参数。也就                 以及开源硬件和软件,每秒可收集超                  的无源校准盒,它可以保护摄像机免
          是说,这些算法可以通过从(略微) 过 156 张 TOF 图像,距离分辨率为                             受环境光线的影响,并在传感器前面
          不同的视角拍摄两张 2D 图像,并应               0.13mm,量子效率在 940nm 处超过            提供平场照明的光学参考平面。
          用获取可用于计算 3D 图像深度信息               50%,100%填充因子,无微透镜。                   “通过 DLL 的照明信号的逐步
          的相关算法(见图 1),来确定图像是                   为了获得最佳的图像质量,3D                延迟,在光信号的调制和解调之间增
          否为面具或 2D 照片,而不是鲜活的               TOF 摄像机的校准和补偿必不可少。            [2]  加了相移,”Espros 公司首席执行官
          人脸。                              相机中存储了许多校准参数,用于                   Beat De Coi 说,“这种调制路径延迟
             当此识别相机查看显示具有此                 每个像素,包括暗信号偏移、增益                   基本上等同于物点的距离变化,允许
          3D 数据信息视频的屏幕时,问题就                以及色彩校正。由于像素阵列不同                   在传感器上进行逐像素校准。”
          开始了。在这种情况下,锁定系统不                 部分之间的布线长度差异,物距对
          能区分真假。通常,通过使用两台                  10~100ps(分别为 1.5mm~1.5cm 的        参考文献
          2D 相机,两台相机可以由两张 2D 图             距离变化)量级的信号延迟敏感,因                  1.  See https://goo.gl/VEnFHp.
          像馈送,然后识别算法计算 3D 图像, 此需要校准距离误差,该误差也是温                               2.  See https://goo.gl/JuehKu.


          激光世界    Laser Focus World China    www.laserfocusworld.com.cn                        Nov/ Dec  2018  19

